Occupancy Grid Map
본 페이지는 감지되는 물체를 일정한 크기의 공간의 Cell 단위로 나누어 표현한 지도인 Occupancy Grid Map 사용 방법에 대해 설명한다.
Occupancy Grid Map 사용 방법
Occupancy Grid 생성
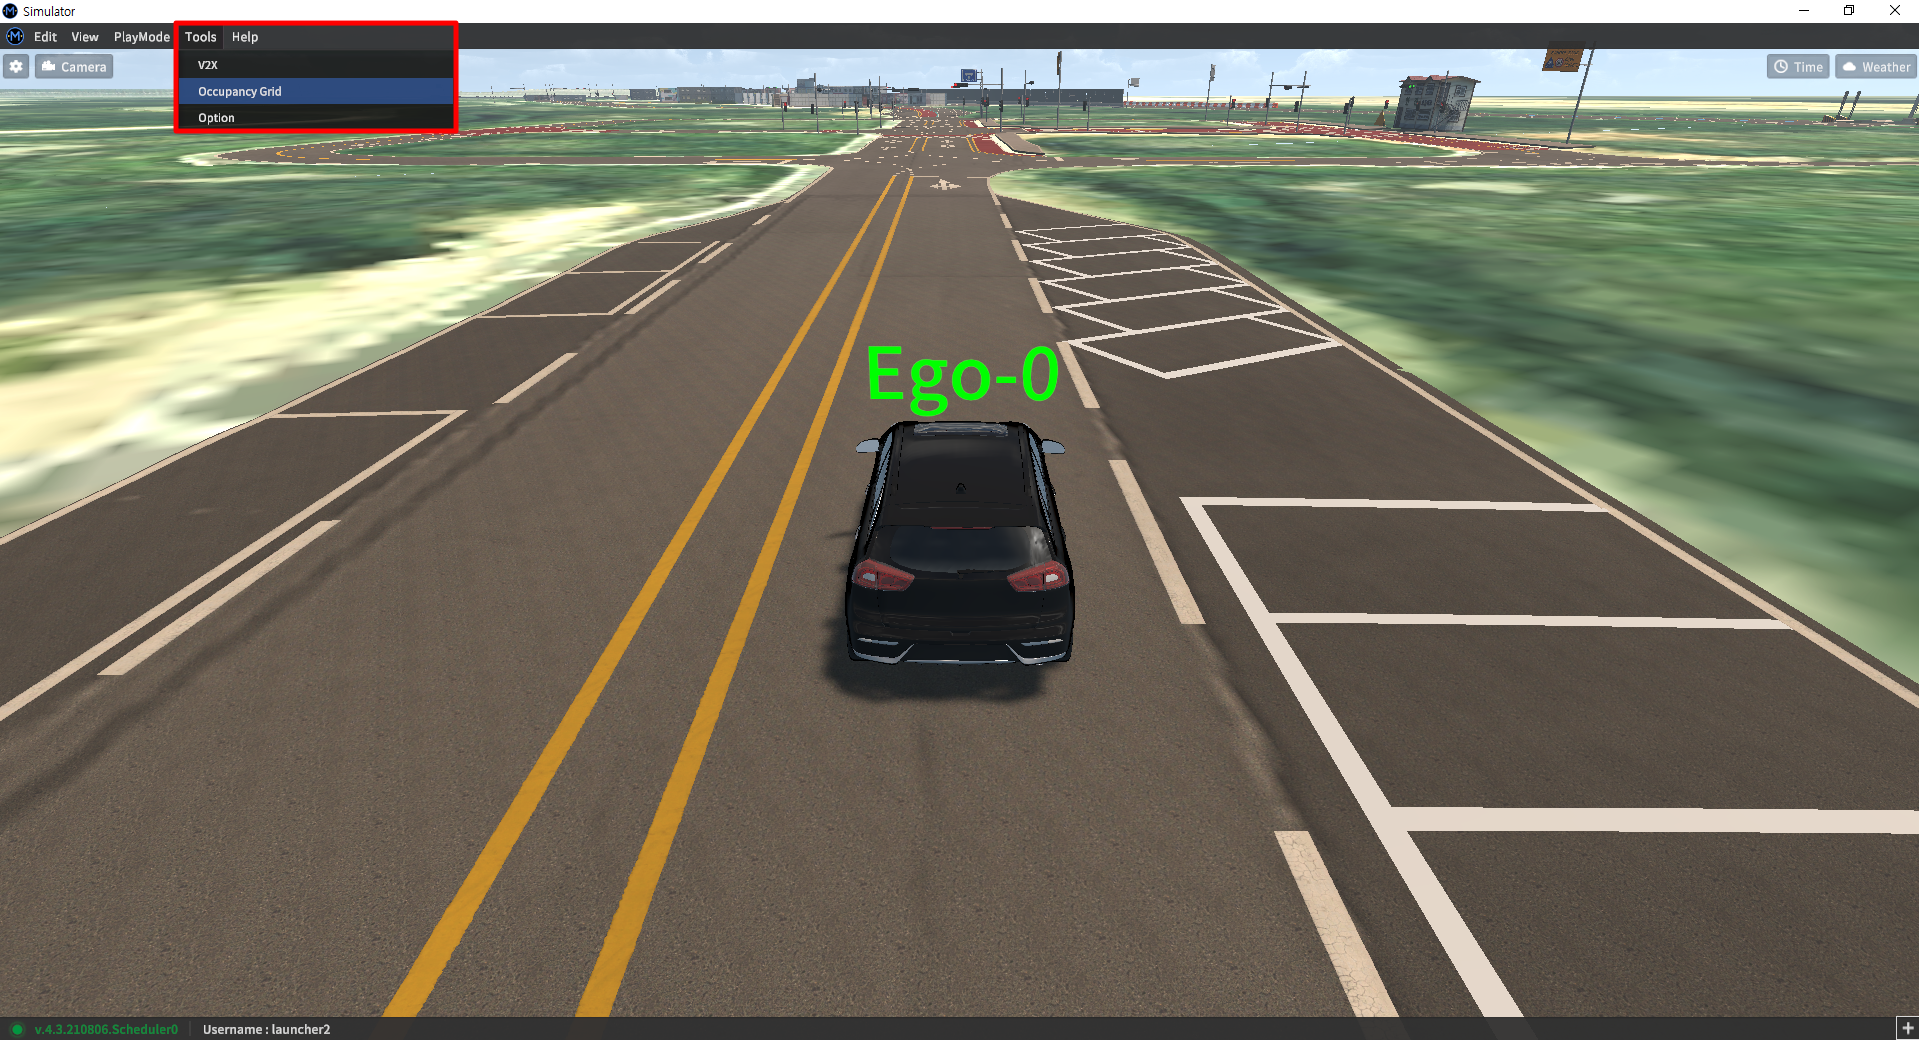
시뮬레이터 실행 상단의 Tools - Occupancy Grid 클릭
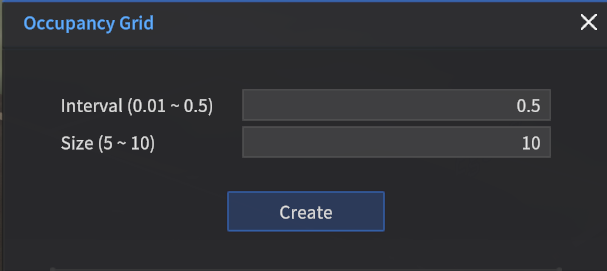
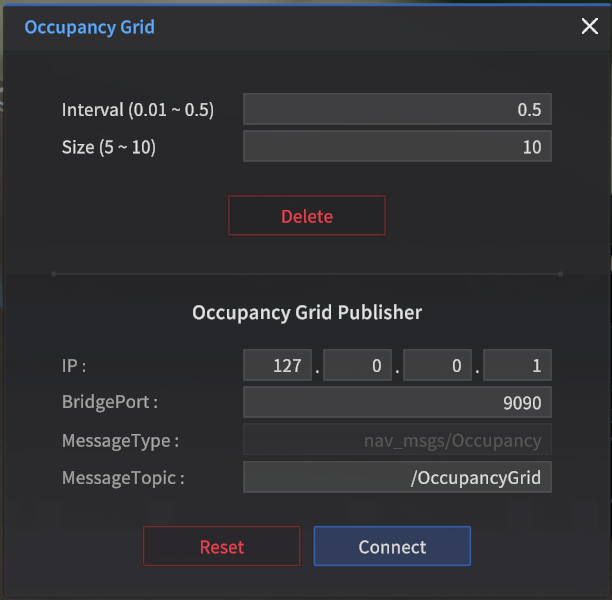
OccupancyGrid
Interval : 하나의 Occupancy Grid 크기 (0.01 ~ 0.5)
Size : Ego Vehicle 에서 Occupancy Grid 경계 까지 길이 (5 ~ 10)
(10으로 설정 시 가로 세로 가 20인 Occupancy Grid Map 이 생성된다)Interval, Size 설정 후 Create 클릭
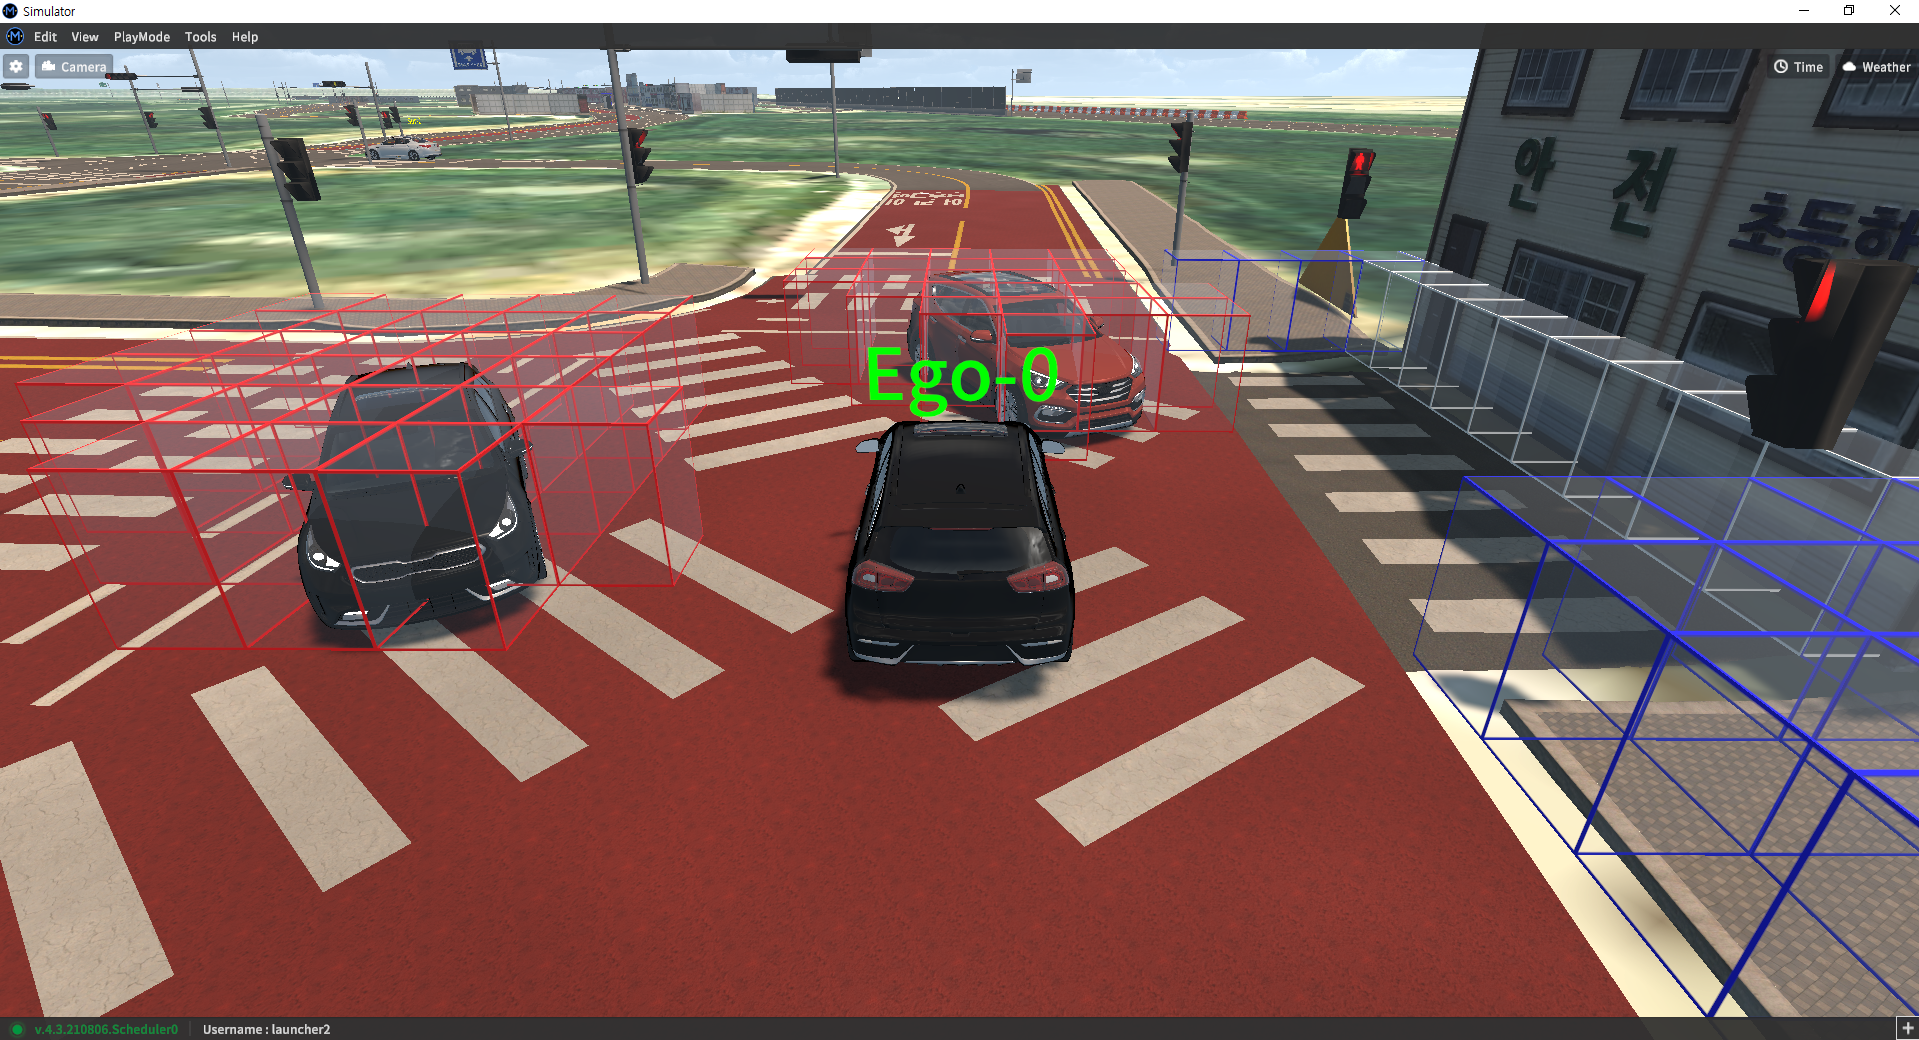
차량 주변 Object가 인지 되면 육면체 모양으로 Object의 위치를 인식한다
OccupancyGridPublisher
IP 와 Port 번호 세팅
Message Type : nav_msgs/OccupancyGrid
Default Topic : /OccupancyGrid
네트워크 설정 후 Connect 클릭 ROS 메세지가 Publish 된다
Occupancy Grid ROS 메세지
Ubuntu ROS 세팅
Ros bridge 실행
$ roslaunch rosbridge_server rosbridge_websocket.launch
RQT 실행
$ rqt
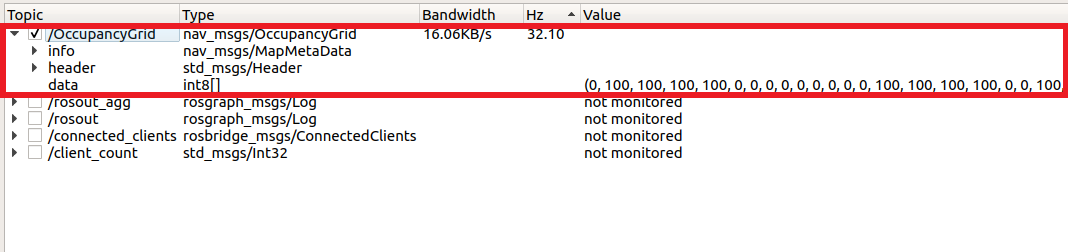
Publish 되는 데이터 rqt 를 통해 확인
int8[] data : Occupancy Grid 의 데이터
사람: 10
차량: 20
구조물: 70
Ego Vehicle 기준 좌측 하단이 0번으로 시작하여 첫 Grid 이고 우측 상단이 마지막 Grid 이다