ROS용 TF 기능
TF는 좌표변환(transform)의 줄임말로 시뮬레이터에서는 이 좌표 변환을 통해 차량 및 센서 위치 표시 기능이다.
본 섹션에서는 차량 좌표계 및 센서 좌표계를 ROS 메시지로 제공하기 위한 TF 기능에 대해 설명한다.
TF 사용하기
시뮬레이터 상단 메뉴에서 Edit > Network Settings > ROS 를 선택하면 아래와 같이 TF2Publisher 옵션을 확인 할 수 있다.
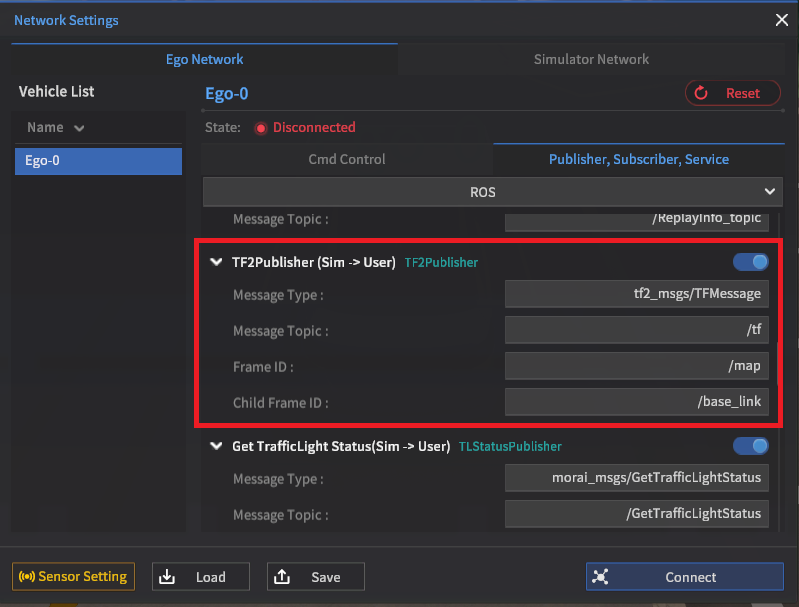
TF2Publisher (Sim → User)
Message Type : tf2_msgs/TFMessage
Default Topic : /tf
FrameID : /map
ChildFrameID : /base_link
TF2Publisher 옵션 중 FrameID에는 맵 좌표계를, ChildFrameID에는 차량 좌표계를 입력하고 Connect한다.

TF 기능은 시뮬레이터의 통신 방식이 ROS인 경우에만 사용할 수 있다.
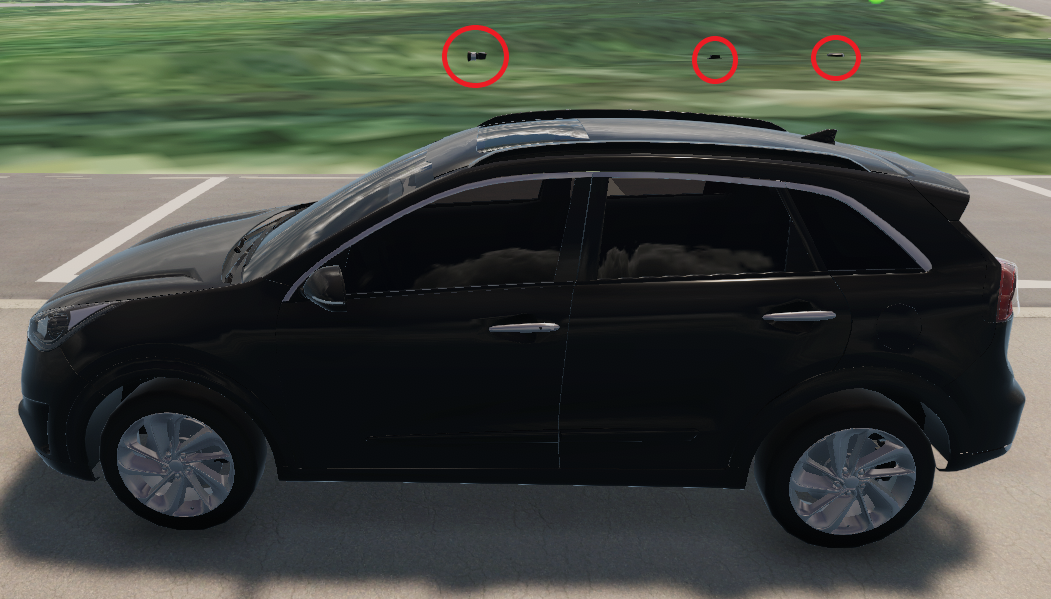
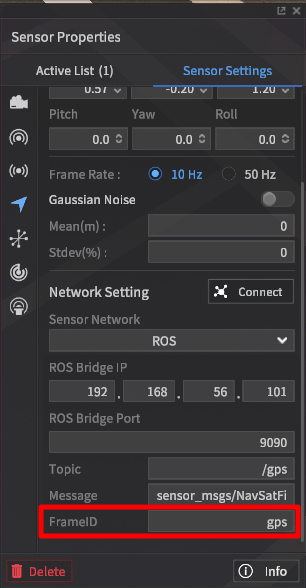
이후 센서 부착 시, 아래와 같이 TF2Publisher 에서 세팅한 차량 좌표계 기준으로 센서 좌표계가 생성된다.
센서를 부착하지 않았다면 차량 좌표계만 생성된다.
TF 사용 결과
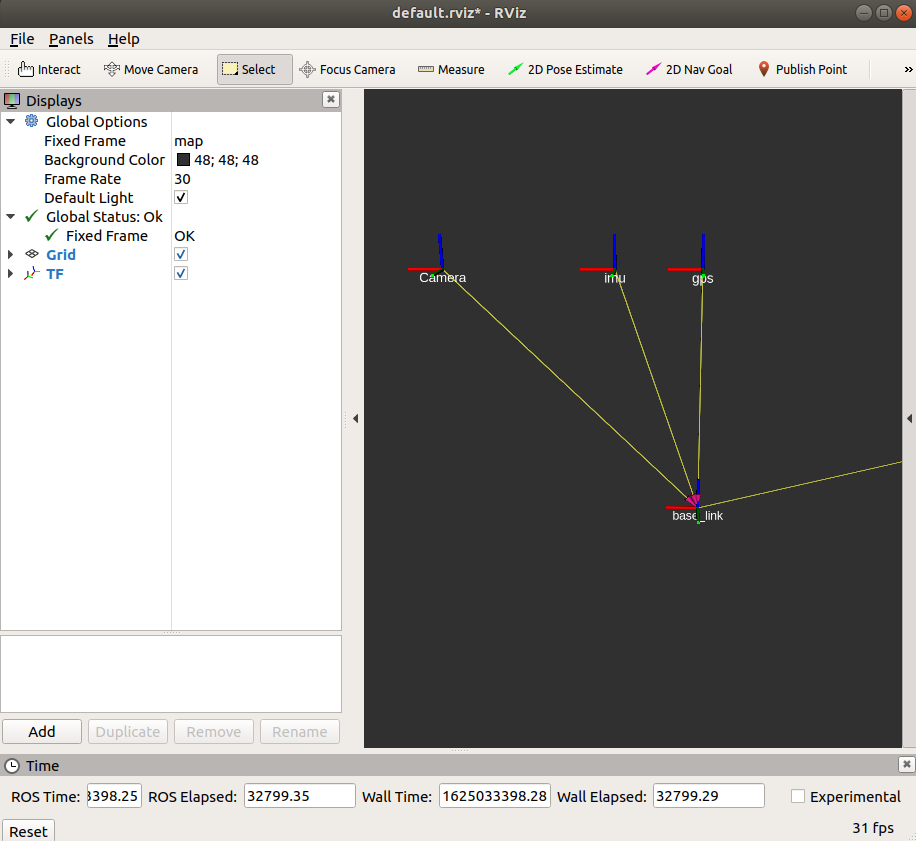
TF 설정 결과는 ROS의 RVIZ 기능을 통해 확인할 수 있다.
설정한 맵 좌표계를 기준으로 차량, 센서 좌표계가 생성된 것을 확인한다.